

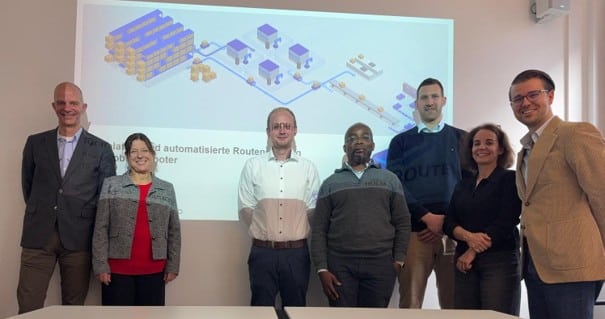
Im Oktober 2026 startete das SIMAROUTE-Projektteam mit einem Kick-Off (v. l.): Sven Spieckermann (SimPlan AG), Ilka Habenicht (SimPlan AG), Niklas Bott (SimPlan AG), Stéphane Kouassi (HOLM), Tobias Bornemann (Frankfurt UAS / AUMOVIO SE), Susanne Theilacker (HOLM), Leon Siegl (Frankfurt UAS)
Wege für mobile Transportroboter automatisch planen
Forschungsprojekt SIMAROUTE der Frankfurt UAS, der SimPlan AG und der AUMOVIO SE entwickelt eine simulationsgestützte Lösung zur automatisierten Routenplanung mobiler Transportroboter
In vielen Produktionswerken bringen mobile Transportroboter heute schon Material vom Lager an die Linie. Bevor eine solche Flotte fahren kann, muss allerdings feststehen, auf welchen Wegen sie sich durch die Halle bewegen darf. Diese Routennetze entstehen bislang meist in manueller Arbeit, und das kostet Zeit und Simulationserfahrung. Ändert sich das Hallenlayout, muss das Netz oft nachgezogen werden.
An diesem Punkt setzt das im Oktober 2026 gestartete Forschungsprojekt „SIMAROUTE – Simulation und automatisierte Routenplanung für mobile Roboter“ an. In 15 Monaten entwickelt das Projektteam einen Demonstrator, der aus realen Werkslayouts und Materialflussdaten selbstständig Routennetze erzeugt, diese in der Simulation erprobt und verbessert. Dieses Projekt (HA-Projekt-Nr.: 8011/26-411) wird im Rahmen der Innovationsförderung Hessen aus Mitteln des Landes Hessen und der HOLM-Förderung in der Maßnahme „Innovationen im Bereich Logistik und Mobilität“ des Hessischen Ministeriums für Wirtschaft, Energie, Verkehr, Wohnen und ländlichen Raum gefördert. Die Konsortialführung liegt bei der Frankfurt University of Applied Sciences (Frankfurt UAS) mit dem Research Lab for Urban Transport (ReLUT). Verbundpartner ist die SimPlan AG, assoziierter Partner die AUMOVIO SE.
„Wer heute eine Flotte mobiler Transportroboter plant, zeichnet die Fahrwege im Simulationsmodell und im Flottenmanagementsystem noch weitgehend von Hand. Mit SIMAROUTE wollen wir herausfinden, wie weit sich dieser Schritt automatisieren lässt und wie die automatisch erzeugten Netze im direkten Vergleich mit der manuellen Planung abschneiden“, sagt Prof. Dr.-Ing Tobias Bornemann, Fachbereich 3 der Frankfurt UAS.
Offene Standards statt Insellösungen
Die Routennetze werden als Knoten-Kanten-Graphen im offenen Austauschformat LIF (Layout Interchange Format) ausgegeben. So bleiben die Ergebnisse nicht an ein einzelnes Simulationsprogramm gebunden. Die Planung soll außerdem auch für Unternehmen ohne eigene Simulationsfachleute handhabbar werden, was gerade für kleine und mittlere Betriebe in Hessen eine Hürde beim Einstieg in die Automatisierung senken kann. SIMAROUTE knüpft dabei an das abgeschlossene Projekt SIMOBOT an, in dem die Frankfurt UAS und SimPlan bereits gemeinsam an der Simulation von Transportroboterflotten gearbeitet haben.
Erprobung im realen Werk
In Produktionswerken der AUMOVIO SE erhebt das Team Daten zur Infrastruktur und zu den Materialflusswegen. Daran wird der Demonstrator Schritt für Schritt entwickelt und am Ende mit dem bisherigen, manuellen Vorgehen verglichen. Ziel ist, Planungszyklen spürbar zu verkürzen und den Einsatz der Roboterflotten effizienter zu gestalten.
Beim Kick-Off-Meeting im HOLM in Frankfurt am Main hat das Konsortium konkret das weitere Vorgehen für die ersten Werksanalysen und die Entwicklung des Demonstrators abgestimmt.
Kontakt
Frankfurt University of Applied Sciences
Fachbereich 3 / ReLUT
Prof. Dr.-Ing. Tobias Bornemann
E-Mail: tbornemann@fra-uas.de